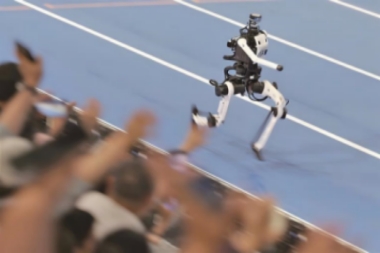
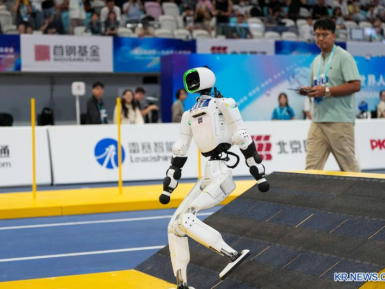
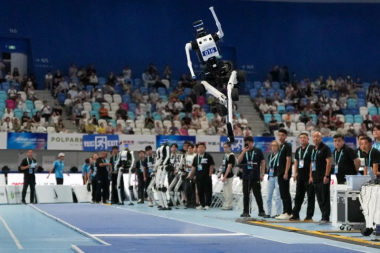
지난 11월 2일, 베이징 휴머노이드 로봇 혁신 센터 '후이쓰카이우(慧思开物)' 플랫폼이 Hi-WBC 범용 전신 제어 모델을 공식 발표했다. 이 모델은 인체 동작 참조 정보와 현실 세계의 물리적 제약 조건을 결합하여, 로봇이 의도된 움직임을 정밀하게 따라갈 뿐만 아니라 하중과 외부 힘, 지형 변화에 따라 동작 수행 방식 자체를 조절할 수 있도록 한다. 이를 통해 고위험 환경과 특수 작업 분야에서 활용할 수 있는 새로운 솔루션을 제공한다.
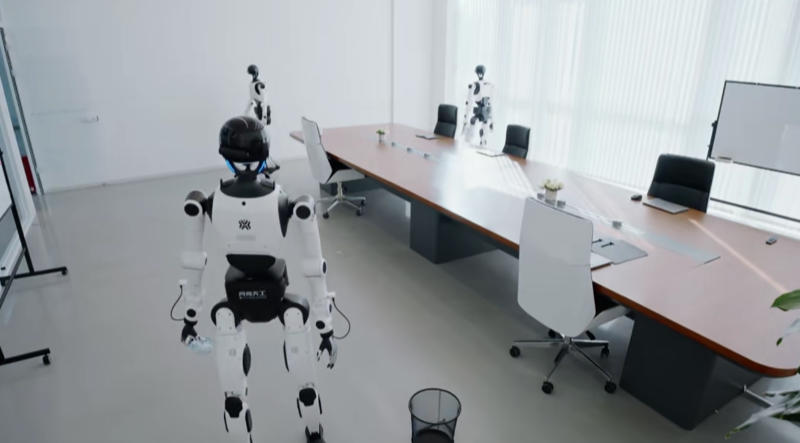
로봇은 동작 모방을 통해 인간의 운동 기술을 빠르게 습득할 수 있지만, 실제 현장 작업에서 하중의 변화, 접촉력 및 지형상의 제약에도 대응할 수 있어야 한다. Hi-WBC의 핵심 개념은 동작 참조 정보를 엄격하게 복제해야 하는 '최종 답안'에서 전신의 움직임을 안내하는 '모션 프라이어'로 전환하는 것이다. 이를 통해 참조 동작 추종 능력은 유지하면서도 동역학과 주변 환경 제약에 맞춰 자세와 관절 움직임, 지지 관계를 조절함으로써 '강함과 부드러움이 조화를 이루는' 전신 제어 방식을 구현한다.
지속적인 진화와 기술 확장 측면에서, Hi-WBC는 MoE(전문가 혼합· Mixture of Experts)와 온폴리시 증류를 기반으로 하는 지속적인 기술 확장 프레임워크를 탐구한다. 또한 Hi-WBC는 범용 운동 전략을 기반으로 특정 작업에 특화된 전문가 전략을 도입한 뒤, 온폴리시 증류를 통해 그 전문 능력을 다시 범용 전략에 융합한다. 이로써 특정 작업에서 획득한 기술을 범용 모델의 능력으로 응집·축적시켜 로봇이 단일 동작 숙련을 넘어 다양한 종류의 작업을 처리할 수 있도록 지원한다.
강한 물리적 상호작용과 무거운 하중을 다루는 작업에서 모델은 Contact-aware Learning을 탐구하여, 관절 전류, 운동 상태 등 로봇의 고유 감각 정보를 통해 외부 힘을 추정하고, 단기 동역학 최적화와 결합해 자세와 지지상태를 조정한다. 또한 강화 학습을 통해 운동 추종, 균형 안정성 및 과제 완수를 일괄적으로 최적화해 로봇이 물건을 운반하고, 안정적으로 밀 수 있으며, 방해를 받았을 때도 스스로 동작을 조절할 수 있도록 지원한다.
복잡한 지형 및 자율 적응 측면에서, Hi-WBC는 'Perceptive Control'을 탐구하여 지형 인식 정보를 전신 제어에 융합하고, 실행 가능한 지지 영역을 식별하며, 발 디딤 위치와 다리의 이동 궤적, 지지점 전환을 수시로 조절한다. 이에 따라 로봇의 운동 의도가 행동 방향을 안내하고 실제 지형 조건이 구체적으로 어떻게 움직일지를 결정하게 되면서,로봇의 운동 기술을 경사면과 계단, 장애물이 있는 환경까지 확장한다.
앞으로 베이징 휴머노이드 로봇 혁신 센터는 자기진화형 운동 제어 에이전트 기술 노선을 더욱 심도 있게 탐구할 예정이다. '후이쓰카이우' 플랫폼을 기반으로 Hi-WBC의 전신 제어 능력을 실행 피드백과 실물 로봇 학습에 연계하여, 로봇이 현장 상황 변화에 따라 스스로 행동을 조절할 수 있도록 지원할 계획이다. 또한 실제 환경과의 상호작용에서 얻은 경험을 전략 개선의 근거 자료로 전환함으로써 운동 제어 능력을 지속적으로 향상시켜, 전신 제어를 단순한 동작 시연 단계에서 실제 작업 수행 단계로 발전시키고, 특정 기술 중심에서 범용 운동 능력으로 확대해 나갈 방침이다.
원문 출처: 베이징 휴머노이드 로봇 혁신 센터